七维航测组合导航系统 NovAtel SPAN 技术的科技解析
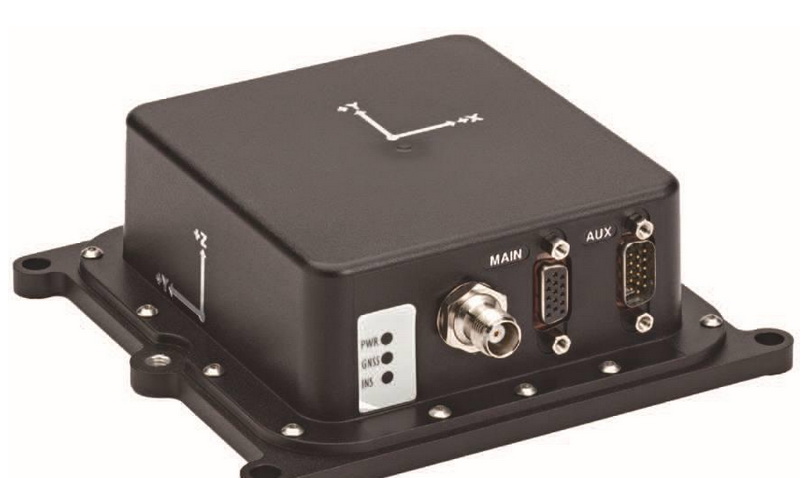
在当今高精度导航定位领域,七维航测组合导航系统凭借其卓越的性能成为行业关注的焦点。其中,NovAtel SPAN(Synchronized Position Attitude Navigation)技术作为一套紧耦合的GNSS/INS组合导航解决方案,代表了航测与导航科技的前沿水平。本文将深入解析SPAN系统的技术架构、工作原理及其在七维航测中的核心价值。
什么是NovAtel SPAN系统?
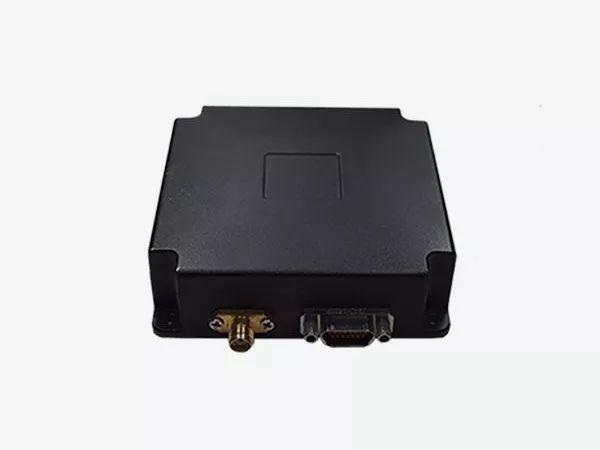
NovAtel SPAN系统是由加拿大NovAtel公司(现为Hexagon全资子公司)开发的一款高性能组合导航系统。它将全球导航卫星系统(GNSS)与惯性导航系统(INS)通过紧耦合算法深度融合,不仅提供高精度的位置、速度和时间信息,还能实时输出姿态信息(横滚、俯仰、航向),从而构成了“七维”导航能力——即三维位置、三维姿态加上时间维度。
在航测应用中,SPAN系统通常搭配高精度GNSS板卡(如OEM7系列)和战术级或导航级惯性测量单元(IMU),通过NovAtel专有的SPAN软件引擎实现数据融合。该系统能够在GNSS信号遮挡或中断期间,依靠IMU的短期高精度递推维持连续导航解算,确保航测数据的完整性和可靠性。
七维航测组合导航的技术内核
七维航测组合导航的核心在于“组合”二字。传统单独GNSS提供位置和速度,但姿态信息需要多天线或额外传感器;而单独INS虽然能提供姿态和短期高精度位置,但误差随时间累积。SPAN系统通过紧耦合方式,将GNSS伪距、载波相位观测值与IMU的加速度、角速度数据在卡尔曼滤波器中进行联合解算,实现了优势互补。
具体而言,SPAN系统的七维输出包括:
- 三维位置(纬度、经度、高度)
- 三维姿态(横滚、俯仰、航向)
- 时间同步(精确到纳秒级的时间戳)
对于航测任务,这意味着每一帧影像或激光点云都能获得精确的外方位元素,无需依赖大量地面控制点,极大提高了作业效率和数据精度。
科技优势与应用场景
1. 高精度与高可靠性
SPAN系统采用紧耦合架构,即使在城市峡谷、林区或山区等GNSS信号受限环境下,也能通过IMU数据维持厘米级到分米级的定位精度。其航向精度可达0.005°(取决于IMU等级),横滚/俯仰精度可达0.002°,满足最严格的航空摄影测量规范。
2. 连续无缝导航
在GNSS信号完全丢失的短时间内(如飞越桥下或隧道),SPAN系统依靠IMU递推,位置漂移极小。一旦GNSS恢复,卡尔曼滤波器迅速收敛,继续输出高精度结果。这种连续性对于航测航线拼接和点云/影像匹配至关重要。
3. 直接地理参考
与传统航测依赖地面控制点不同,SPAN系统提供的直接地理参考(Direct Georeferencing)技术可以直接将传感器数据映射到地理坐标系,减少甚至消除外业控制测量,显著降低成本并缩短成图周期。该技术已广泛应用于LiDAR测绘、无人机航测、移动测图等领域。
4. 多平台适应性
无论是有人机、无人机、地面移动车还是船载平台,SPAN系统均可灵活集成,配合NovAtel的Inertial Explorer后处理软件,可实现后处理PPK/INS紧组合,进一步提高精度。
七维航测的未来展望
随着自动驾驶、智慧城市和实景三维中国建设的高速发展,对高精度七维导航的需求日益增长。NovAtel SPAN技术也在持续演进,如支持多频多系统GNSS、引入惯导辅助RTK、以及与视觉/激光雷达融合的智能算法。七维航测组合导航系统将更加小型化、低功耗和低成本,推动航测科技向全民化和实时化迈进。
七维航测组合导航系统NovAtel SPAN以其紧耦合的GNSS/INS融合科技,为高精度航测提供了坚实的技术支撑。它不仅解决了传统导航的精度与连续性问题,更通过七维信息输出,开启了航测智能化的新篇章。对于从事测绘、导航和无人系统研发的专业人士而言,深入理解SPAN系统的工作原理,将有助于更好地利用这一强大工具,推动行业技术创新。
如若转载,请注明出处:http://www.navisystech.com/product/43.html
更新时间:2026-10-30 09:19:03